
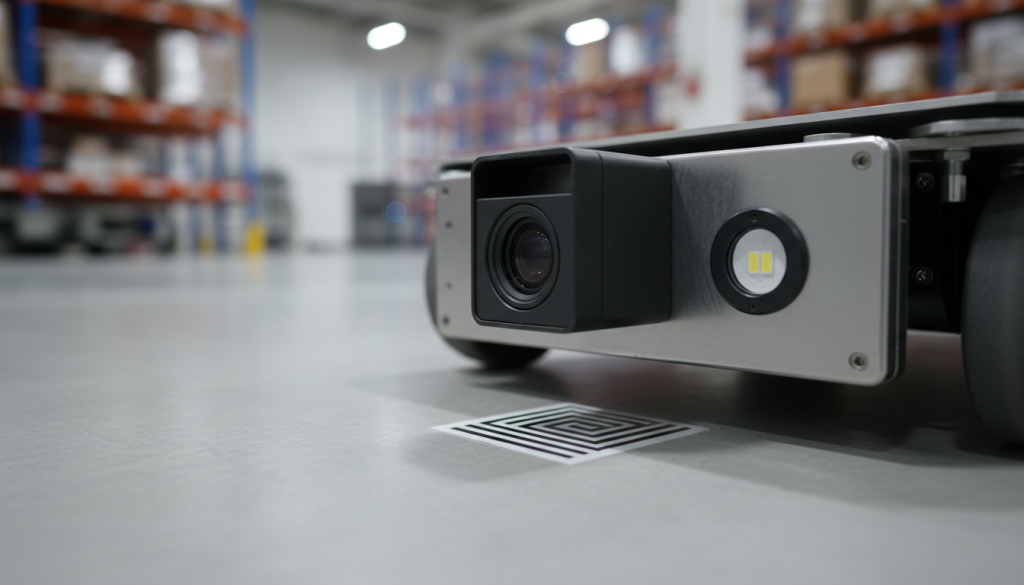
Автономный транспортировщик Яндекс Роботикс определяет свое положение по контрастным меткам на полу, тогда как стандартный вилочный погрузчик ориентируется исключительно на физические ограничители проездов и команды водителя. Граница этого разделения проходит по способу замыкания обратной связи: погрузчик корректирует траекторию через рулевое управление человека, а мобильный робот непрерывно считывает оптические координаты рабочей площадки собственным сенсорным блоком.
Роль нижней оптической системы в навигации
Ключевым узлом, отвечающим за удержание заданной линии движения тележки, выступает направленная вниз камера высокого разрешения, спаренная с импульсным светодиодным модулем. В отличие от лидаров и фронтальных дальномеров, которые следят за крупными препятствиями и силуэтами людей на уровне корпуса, этот модуль закреплен в нижней части шасси на фиксированном расстоянии от поверхности. Его объектив направлен строго перпендикулярно полу в зону, защищенную от внешних засветок.
На складской пол наносится сетка матричных кодов (двумерных маркеров с закодированными координатами). Когда тележка движется над маркером, подсветка камеры делает короткую синхронную вспышку, фиксируя кадр без смазывания даже на максимальной рабочей скорости платформы. Полученное изображение поступает во встроенный вычислитель, который распознает угловые границы маркера и рассчитывает три параметра: продольное смещение центра тележки относительно центра метки, боковой сдвиг и угол рыскания шасси.
Передача ошибки в контур управления приводом
В типовой ситуации прямолинейного движения колеса платформы вращаются с одинаковой скоростью, передавая данные со встроенных энкодеров в систему одометрии. Однако механическое проскальзывание шин по гладкому бетону неизбежно накапливает погрешность: через несколько десятков метров расчетная позиция машины начинает расходиться с ее физическим местом на несколько сантиметров. Оптический датчик устраняет этот дрейф в момент прохождения очередной метки.
Контроллер движения мгновенно вычитает зафиксированные камерой координаты из текущей траектории, формируя вектор ошибки. Этот сигнал передается в контур управления раздельными электроприводами ведущих колес. Если оптика фиксирует отклонение вправо на три миллиметра, левый мотор кратковременно снижает обороты или правый добавляет тягу, возвращая тележку точно на осевую линию коридора до того, как платформа успеет отклониться от курса и задеть край стеллажа.
Что происходит при изменении высоты подвески
Чтобы понять механическую чувствительность оптического узла, достаточно изменить всего одно условие — высоту установки объектива над уровнем пола. Фокусное расстояние объектива и угол обзора оптической системы жестко фиксируются при сборке и калибруются под постоянный клиренс, например, в тридцать миллиметров.
Если из-за неравномерного износа полиуретанового бандажа колес или механической деформации кронштейна расстояние до пола уменьшается на пять миллиметров, геометрия проецирования метки на матрицу искажается. Размер изображения кода увеличивается, а его края выходят за пределы предварительно откалиброванной зоны захвата. Алгоритм детекции тратит больше циклов процессора на поиск угловых реперов, либо вовсе теряет маркер из-за расфокусировки светового пятна.
В противоположной ситуации, когда клиренс увеличивается, поле зрения объектива расширяется, но падает разрешающая способность на один пиксель. Малейшая царапина на полу рядом с кодом начинает восприниматься системой как элемент матричного узора, приводя к ложным срабатываниям и резким неоправданным подруливаниям.
Стабильность движения автономного парка на складе зависит не столько от мощности тяговых моторов, сколько от сохранения неизменного фокусного расстояния донных сенсоров и регулярной проверки геометрии их монтажных узлов при плановом техническом обслуживании.