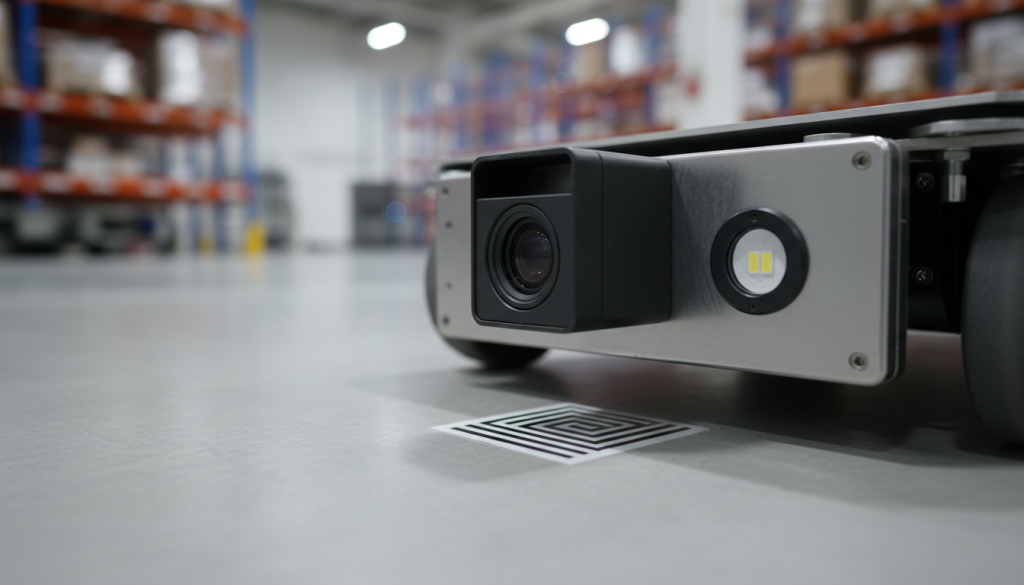
Донная камера колесной платформы: как оптическая метка удерживает курс тележки
Автономный транспортировщик Яндекс Роботикс определяет свое положение по контрастным меткам на полу, тогда как стандартный вилочный погрузчик ориентируется исключительно на физические ограничители проездов и команды водителя. Граница этого разделения проходит по способу замыкания обратной связи: погрузчик корректирует траекторию через рулевое управление человека, а мобильный робот непрерывно считывает оптические координаты рабочей площадки собственным сенсорным блоком.
Роль …
Читать далее →